导数描述局部变化率,计算机拿到的却往往只是有限个函数值。数值微分要解决的问题是:选择哪些采样点,怎样组合这些值,以及这个组合在有限精度下能有多准确。
本章以 lecture note 第 4.1–4.4 节为主要依据。h > 0 h>0 h > 0 D f w d ( x ; h ) D_{\mathrm{fwd}}(x;h) D fwd ( x ; h ) D b w d ( x ; h ) D_{\mathrm{bwd}}(x;h) D bwd ( x ; h ) D c e n ( x ; h ) D_{\mathrm{cen}}(x;h) D cen ( x ; h ) D ( 2 ) ( x ; h ) D^{(2)}(x;h) D ( 2 ) ( x ; h ) D f w d ( x ) D_{\mathrm{fwd}}(x) D fwd ( x ) h h h D 3 , F D_{3,\mathrm F} D 3 , F D 5 , C D_{5,\mathrm C} D 5 , C [1] [1] S. Rojas, “Lecture Notes on Computational Mathematics,” 2025. Course lecture note distributed with MTH2051; local source course-lecture-notes.pdf., [2] [2] M. U. School of Mathematics, “MTH2051: Introduction to Computational Mathematics: Course Lecture Notes and Study Workbooks,” 2026. Monash University course materials and study workbooks, Semester 2, 2026., [3] [3] R. L. Burden and J. D. Faires, Numerical Analysis , 9th ed. Brooks/Cole, Cengage Learning, 2011.
从 Taylor 定理构造差分
定义 三个基本公式
在相应采样点存在时,定义
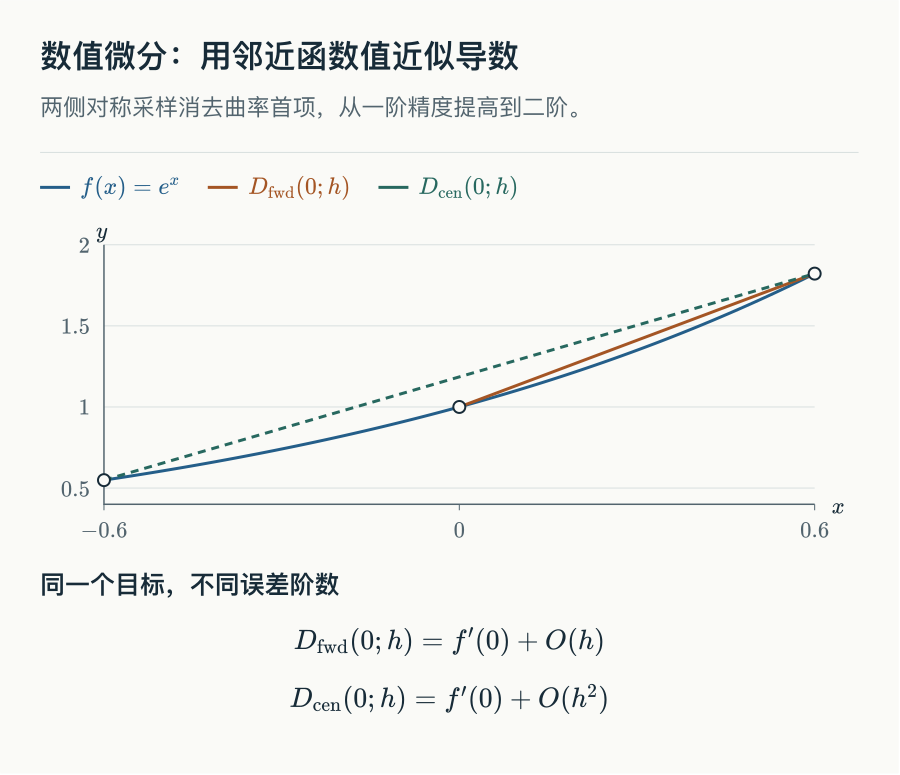
D f w d ( x ; h ) = f ( x + h ) − f ( x ) h , D b w d ( x ; h ) = f ( x ) − f ( x − h ) h , D c e n ( x ; h ) = f ( x + h ) − f ( x − h ) 2 h . \begin{aligned}
D_{\mathrm{fwd}}(x;h)&=\frac{f(x+h)-f(x)}h,\\
D_{\mathrm{bwd}}(x;h)&=\frac{f(x)-f(x-h)}h,\\
D_{\mathrm{cen}}(x;h)&=\frac{f(x+h)-f(x-h)}{2h}.
\end{aligned} D fwd ( x ; h ) D bwd ( x ; h ) D cen ( x ; h ) = h f ( x + h ) − f ( x ) , = h f ( x ) − f ( x − h ) , = 2 h f ( x + h ) − f ( x − h ) . 定理 带符号的截断误差
前向与后向公式要求 f ∈ C 2 f\in C^2 f ∈ C 2 f ∈ C 3 f\in C^3 f ∈ C 3
f ′ ( x ) − D f w d ( x ; h ) = − h 2 f ′ ′ ( ξ F ) , f ′ ( x ) − D b w d ( x ; h ) = h 2 f ′ ′ ( ξ B ) , f ′ ( x ) − D c e n ( x ; h ) = − h 2 6 f ′ ′ ′ ( ξ C ) . \begin{aligned}
f'(x)-D_{\mathrm{fwd}}(x;h)&=-\frac h2 f''(\xi_F),\\
f'(x)-D_{\mathrm{bwd}}(x;h)&=\frac h2 f''(\xi_B),\\
f'(x)-D_{\mathrm{cen}}(x;h)&=-\frac{h^2}6 f'''(\xi_C).
\end{aligned} f ′ ( x ) − D fwd ( x ; h ) f ′ ( x ) − D bwd ( x ; h ) f ′ ( x ) − D cen ( x ; h ) = − 2 h f ′′ ( ξ F ) , = 2 h f ′′ ( ξ B ) , = − 6 h 2 f ′′′ ( ξ C ) . 证明
由带 Lagrange 余项的 Taylor 定理,前向增量为
f ( x + h ) = f ( x ) + h f ′ ( x ) + h 2 2 f ′ ′ ( ξ F ) . f(x+h)=f(x)+hf'(x)+\frac{h^2}{2}f''(\xi_F). f ( x + h ) = f ( x ) + h f ′ ( x ) + 2 h 2 f ′′ ( ξ F ) . 移项并除以 h h h f ( x − h ) f(x-h) f ( x − h )
中心公式需要保留两侧的三阶余项:
f ( x ± h ) = f ( x ) ± h f ′ ( x ) + h 2 2 f ′ ′ ( x ) ± h 3 6 f ′ ′ ′ ( ξ ± ) . f(x\pm h)=f(x)\pm hf'(x)+\frac{h^2}{2}f''(x)
\pm\frac{h^3}{6}f'''(\xi_\pm). f ( x ± h ) = f ( x ) ± h f ′ ( x ) + 2 h 2 f ′′ ( x ) ± 6 h 3 f ′′′ ( ξ ± ) . 两式相减后,偶次项消去。误差中出现两个三阶导数的平均值。f ′ ′ ′ f''' f ′′′ f ′ ′ ′ ( ξ C ) f'''(\xi_C) f ′′′ ( ξ C ) 2 h 2h 2 h
因此基本前向、后向公式是一阶准确,中心公式是二阶准确。这里的“阶”是精度阶数,并非导数的阶数。在凸函数上,前向公式高估导数,后向公式低估;这个判断来自误差符号和 f ′ ′ ≥ 0 f''\geq0 f ′′ ≥ 0
从插值到高阶公式
多项式插值 提供另一条构造路线:先用节点值确定 p n p_n p n p n ′ ( x r ) p_n'(x_r) p n ′ ( x r ) p n p_n p n n n n P n P_n P n
定理 节点处的插值导数余项
设 n ≥ 1 n\geq1 n ≥ 1 x 0 , … , x n x_0,\ldots,x_n x 0 , … , x n f ∈ C n + 1 f\in C^{n+1} f ∈ C n + 1
ω ( t ) = ∏ j = 0 n ( t − x j ) . \omega(t)=\prod_{j=0}^n(t-x_j). ω ( t ) = j = 0 ∏ n ( t − x j ) . 对任一节点 x r x_r x r ξ \xi ξ
f ′ ( x r ) − p n ′ ( x r ) = f ( n + 1 ) ( ξ ) ( n + 1 ) ! ω ′ ( x r ) . f'(x_r)-p_n'(x_r)
=\frac{f^{(n+1)}(\xi)}{(n+1)!}\omega'(x_r). f ′ ( x r ) − p n ′ ( x r ) = ( n + 1 )! f ( n + 1 ) ( ξ ) ω ′ ( x r ) . 证明
节点互异保证 ω ′ ( x r ) ≠ 0 \omega'(x_r)\ne0 ω ′ ( x r ) = 0
C = f ′ ( x r ) − p n ′ ( x r ) ω ′ ( x r ) , Φ ( t ) = f ( t ) − p n ( t ) − C ω ( t ) . C=\frac{f'(x_r)-p_n'(x_r)}{\omega'(x_r)},\qquad
\Phi(t)=f(t)-p_n(t)-C\omega(t). C = ω ′ ( x r ) f ′ ( x r ) − p n ′ ( x r ) , Φ ( t ) = f ( t ) − p n ( t ) − C ω ( t ) . Φ \Phi Φ Φ ′ ( x r ) = 0 \Phi'(x_r)=0 Φ ′ ( x r ) = 0 n + 2 n+2 n + 2 ξ \xi ξ Φ ( n + 1 ) ( ξ ) = 0 \Phi^{(n+1)}(\xi)=0 Φ ( n + 1 ) ( ξ ) = 0 p n p_n p n ω ( n + 1 ) = ( n + 1 ) ! \omega^{(n+1)}=(n+1)! ω ( n + 1 ) = ( n + 1 )! C = f ( n + 1 ) ( ξ ) / ( n + 1 ) ! C=f^{(n+1)}(\xi)/(n+1)! C = f ( n + 1 ) ( ξ ) / ( n + 1 )!
这个证明没有对未知的 ξ ( t ) \xi(t) ξ ( t ) ξ \xi ξ
对于三个节点 x , x + h , x + 2 h x,x+h,x+2h x , x + h , x + 2 h ( − 3 , 4 , − 1 ) / ( 2 h ) (-3,4,-1)/(2h) ( − 3 , 4 , − 1 ) / ( 2 h )
D 3 , F ( x ; h ) = − 3 f ( x ) + 4 f ( x + h ) − f ( x + 2 h ) 2 h . D_{3,\mathrm F}(x;h)
=\frac{-3f(x)+4f(x+h)-f(x+2h)}{2h}. D 3 , F ( x ; h ) = 2 h − 3 f ( x ) + 4 f ( x + h ) − f ( x + 2 h ) . 节点余项定理给出
f ′ ( x ) − D 3 , F ( x ; h ) = h 2 3 f ′ ′ ′ ( ξ ) . f'(x)-D_{3,\mathrm F}(x;h)
=\frac{h^2}{3}f'''(\xi). f ′ ( x ) − D 3 , F ( x ; h ) = 3 h 2 f ′′′ ( ξ ) . 右端使用
D 3 , B ( x ; h ) = 3 f ( x ) − 4 f ( x − h ) + f ( x − 2 h ) 2 h , D_{3,\mathrm B}(x;h)
=\frac{3f(x)-4f(x-h)+f(x-2h)}{2h}, D 3 , B ( x ; h ) = 2 h 3 f ( x ) − 4 f ( x − h ) + f ( x − 2 h ) , 其余项同为 h 2 f ′ ′ ′ ( ξ ) / 3 h^2f'''(\xi)/3 h 2 f ′′′ ( ξ ) /3 D c e n ( x ; h ) D_{\mathrm{cen}}(x;h) D cen ( x ; h )
五点中心公式为
D 5 , C ( x ; h ) = f ( x − 2 h ) − 8 f ( x − h ) + 8 f ( x + h ) − f ( x + 2 h ) 12 h . D_{5,\mathrm C}(x;h)
=\frac{f(x-2h)-8f(x-h)+8f(x+h)-f(x+2h)}{12h}. D 5 , C ( x ; h ) = 12 h f ( x − 2 h ) − 8 f ( x − h ) + 8 f ( x + h ) − f ( x + 2 h ) . 五点左端公式为
D 5 , F ( x ; h ) = − 25 f ( x ) + 48 f ( x + h ) − 36 f ( x + 2 h ) + 16 f ( x + 3 h ) − 3 f ( x + 4 h ) 12 h . D_{5,\mathrm F}(x;h)
=\frac{-25f(x)+48f(x+h)-36f(x+2h)+16f(x+3h)-3f(x+4h)}{12h}. D 5 , F ( x ; h ) = 12 h − 25 f ( x ) + 48 f ( x + h ) − 36 f ( x + 2 h ) + 16 f ( x + 3 h ) − 3 f ( x + 4 h ) . 若 f ∈ C 5 f\in C^5 f ∈ C 5
f ′ ( x ) − D 5 , C ( x ; h ) = h 4 30 f ( 5 ) ( ξ ) , f ′ ( x ) − D 5 , F ( x ; h ) = h 4 5 f ( 5 ) ( η ) . \begin{aligned}
f'(x)-D_{5,\mathrm C}(x;h)&=\frac{h^4}{30}f^{(5)}(\xi),\\
f'(x)-D_{5,\mathrm F}(x;h)&=\frac{h^4}{5}f^{(5)}(\eta).
\end{aligned} f ′ ( x ) − D 5 , C ( x ; h ) f ′ ( x ) − D 5 , F ( x ; h ) = 30 h 4 f ( 5 ) ( ξ ) , = 5 h 4 f ( 5 ) ( η ) . 这里的常数来自节点积:中心处 ω ′ ( x ) = 4 h 4 \omega'(x)=4h^4 ω ′ ( x ) = 4 h 4 ω ′ ( x ) = 24 h 4 \omega'(x)=24h^4 ω ′ ( x ) = 24 h 4 h h h − h -h − h
命题 权重为什么是这些数
上面的三点、五点公式恰是相应 Lagrange 插值多项式在目标节点的导数。
证明
把节点写成 x + r j h x+r_jh x + r j h j j j
ℓ j ( x + s h ) = ∏ k ≠ j s − r k r j − r k . \ell_j(x+sh)=\prod_{k\ne j}\frac{s-r_k}{r_j-r_k}. ℓ j ( x + s h ) = k = j ∏ r j − r k s − r k . 对 s s s 1 / h 1/h 1/ h h − 1 ∑ j w j f ( x + r j h ) h^{-1}\sum_jw_jf(x+r_jh) h − 1 ∑ j w j f ( x + r j h )
∑ j w j r j k = { 1 , k = 1 , 0 , k = 0 , 2 , … , n . \sum_jw_jr_j^k=
\begin{cases}1,&k=1,\\0,&k=0,2,\ldots,n.\end{cases} j ∑ w j r j k = { 1 , 0 , k = 1 , k = 0 , 2 , … , n . 三点前向权重 ( − 3 / 2 , 2 , − 1 / 2 ) (-3/2,2,-1/2) ( − 3/2 , 2 , − 1/2 ) ( 0 , 1 , 0 ) (0,1,0) ( 0 , 1 , 0 ) ( 1 , − 8 , 0 , 8 , − 1 ) / 12 (1,-8,0,8,-1)/12 ( 1 , − 8 , 0 , 8 , − 1 ) /12 ( 0 , 1 , 0 , 0 , 0 ) (0,1,0,0,0) ( 0 , 1 , 0 , 0 , 0 ) ( − 25 , 48 , − 36 , 16 , − 3 ) / 12 (-25,48,-36,16,-3)/12 ( − 25 , 48 , − 36 , 16 , − 3 ) /12
二阶导数与一般矩条件
定义
D ( 2 ) ( x ; h ) = f ( x + h ) − 2 f ( x ) + f ( x − h ) h 2 . D^{(2)}(x;h)=\frac{f(x+h)-2f(x)+f(x-h)}{h^2}. D ( 2 ) ( x ; h ) = h 2 f ( x + h ) − 2 f ( x ) + f ( x − h ) . 定理 二阶中心差分的误差
若 f ∈ C 4 f\in C^4 f ∈ C 4 ξ ∈ ( x − h , x + h ) \xi\in(x-h,x+h) ξ ∈ ( x − h , x + h )
f ′ ′ ( x ) − D ( 2 ) ( x ; h ) = − h 2 12 f ( 4 ) ( ξ ) . f''(x)-D^{(2)}(x;h)=-\frac{h^2}{12}f^{(4)}(\xi). f ′′ ( x ) − D ( 2 ) ( x ; h ) = − 12 h 2 f ( 4 ) ( ξ ) . 证明
将两侧 Taylor 展开保留到三次项,并分别写四阶 Lagrange 余项。相加后奇次项消去;减去 2 f ( x ) 2f(x) 2 f ( x ) h 2 h^2 h 2 h 2 / 12 h^2/12 h 2 /12
讲义第 4.3 节还给出五点二阶中心公式。以 D 5 ( 2 ) D_5^{(2)} D 5 ( 2 )
D 5 ( 2 ) ( x ; h ) = − f ( x + 2 h ) + 16 f ( x + h ) − 30 f ( x ) + 16 f ( x − h ) − f ( x − 2 h ) 12 h 2 . D_5^{(2)}(x;h)=\frac{-f(x+2h)+16f(x+h)-30f(x)+16f(x-h)-f(x-2h)}{12h^2}. D 5 ( 2 ) ( x ; h ) = 12 h 2 − f ( x + 2 h ) + 16 f ( x + h ) − 30 f ( x ) + 16 f ( x − h ) − f ( x − 2 h ) . 命题 五点二阶公式的四阶精度
若 f ∈ C 6 f\in C^6 f ∈ C 6 h → 0 h\to0 h → 0
D 5 ( 2 ) ( x ; h ) = f ′ ′ ( x ) − h 4 90 f ( 6 ) ( x ) + o ( h 4 ) . D_5^{(2)}(x;h)=f''(x)-\frac{h^4}{90}f^{(6)}(x)+o(h^4). D 5 ( 2 ) ( x ; h ) = f ′′ ( x ) − 90 h 4 f ( 6 ) ( x ) + o ( h 4 ) . 证明
节点偏移 ( − 2 , − 1 , 0 , 1 , 2 ) (-2,-1,0,1,2) ( − 2 , − 1 , 0 , 1 , 2 ) ( − 1 , 16 , − 30 , 16 , − 1 ) / 12 (-1,16,-30,16,-1)/12 ( − 1 , 16 , − 30 , 16 , − 1 ) /12 ( 0 , 0 , 2 , 0 , 0 , 0 ) (0,0,2,0,0,0) ( 0 , 0 , 2 , 0 , 0 , 0 ) − 8 -8 − 8 h 2 h^2 h 2 f ′ ′ f'' f ′′ − 8 h 4 f ( 6 ) ( x ) / 6 ! = − h 4 f ( 6 ) ( x ) / 90 -8h^4f^{(6)}(x)/6!=-h^4f^{(6)}(x)/90 − 8 h 4 f ( 6 ) ( x ) /6 ! = − h 4 f ( 6 ) ( x ) /90 o ( h 4 ) o(h^4) o ( h 4 )
边界不能使用左右对称节点。四点前向二阶公式为
2 f ( x ) − 5 f ( x + h ) + 4 f ( x + 2 h ) − f ( x + 3 h ) h 2 = f ′ ′ ( x ) − 11 12 h 2 f ( 4 ) ( x ) + O ( h 3 ) , \frac{2f(x)-5f(x+h)+4f(x+2h)-f(x+3h)}{h^2}
=f''(x)-\frac{11}{12}h^2f^{(4)}(x)+O(h^3), h 2 2 f ( x ) − 5 f ( x + h ) + 4 f ( x + 2 h ) − f ( x + 3 h ) = f ′′ ( x ) − 12 11 h 2 f ( 4 ) ( x ) + O ( h 3 ) , 这个展开要求 f ∈ C 5 f\in C^5 f ∈ C 5 ( 2 , − 5 , 4 , − 1 ) (2,-5,4,-1) ( 2 , − 5 , 4 , − 1 ) ( 0 , 0 , 2 , 0 ) (0,0,2,0) ( 0 , 0 , 2 , 0 ) − 22 -22 − 22 − 22 / 4 ! = − 11 / 12 -22/4!=-11/12 − 22/4 ! = − 11/12 h 2 h^2 h 2 O ( h 3 ) O(h^3) O ( h 3 )
一般地,若近似 r r r h − r ∑ j w j f ( x + r j h ) h^{-r}\sum_jw_jf(x+r_jh) h − r ∑ j w j f ( x + r j h ) p p p r + p − 1 r+p-1 r + p − 1 r r r r ! r! r ! O ( h p ) O(h^p) O ( h p )
步长越小,结果未必越好
沿用讲义第 4.4 节,以 ϵ m a c h \epsilon_{\mathrm{mach}} ϵ mach δ \delta δ δ / h \delta/h δ / h 2 h 2h 2 h 4 δ / h 2 4\delta/h^2 4 δ / h 2
定理 一阶导数误差模型的最优步长
对正数 C 1 , C 2 , ϵ m a c h C_1,C_2,\epsilon_{\mathrm{mach}} C 1 , C 2 , ϵ mach p ≥ 1 p\geq1 p ≥ 1
E m o d e l ( h ) = C 1 h p + C 2 ϵ m a c h h E_{\mathrm{model}}(h)=C_1h^p+\frac{C_2\epsilon_{\mathrm{mach}}}{h} E model ( h ) = C 1 h p + h C 2 ϵ mach 在 h > 0 h>0 h > 0
h o p t = ( C 2 ϵ m a c h p C 1 ) 1 / ( p + 1 ) . h_{\mathrm{opt}}=\left(\frac{C_2\epsilon_{\mathrm{mach}}}{pC_1}\right)^{1/(p+1)}. h opt = ( p C 1 C 2 ϵ mach ) 1/ ( p + 1 ) . 证明
导数为 p C 1 h p − 1 − C 2 ϵ m a c h / h 2 pC_1h^{p-1}-C_2\epsilon_{\mathrm{mach}}/h^2 p C 1 h p − 1 − C 2 ϵ mach / h 2 p C 1 h p + 1 − C 2 ϵ m a c h pC_1h^{p+1}-C_2\epsilon_{\mathrm{mach}} p C 1 h p + 1 − C 2 ϵ mach O ( ϵ m a c h p / ( p + 1 ) ) O(\epsilon_{\mathrm{mach}}^{p/(p+1)}) O ( ϵ mach p / ( p + 1 ) ) C 1 , C 2 , p C_1,C_2,p C 1 , C 2 , p
中心二阶导数的扰动项是 h − 2 h^{-2} h − 2 ϵ m a c h 1 / ( p + 2 ) \epsilon_{\mathrm{mach}}^{1/(p+2)} ϵ mach 1/ ( p + 2 )
交互实验:比较精度与舍入
这个交互图需要启用 JavaScript。
实验固定 f ( x ) = e x f(x)=e^x f ( x ) = e x x = 0 x=0 x = 0 0.1 0.1 0.1
公式 h = 0.1 h=0.1 h = 0.1 真值为一时的绝对误差 前向 1.051709181 0.051709181 中心 1.001667500 0.001667500 五点中心 0.999996663 0.000003337
这些数值用于核验推导,不替代一般误差定理。若只有实验数据,还须检查测量噪声和节点间距是否符合公式的假设。
如何选用
内点且数据光滑时先考虑中心公式;边界用单侧高阶公式。先确认节点可用,再估计导数与采样噪声的尺度。需要更高精度时,可以在满足误差展开条件的前提下使用 Richardson 外推 。这条路线消去的是已知阶数的误差项,无法消除任意噪声。
参考文献
[1] S. Rojas, “Lecture Notes on Computational Mathematics,” 2025. Course lecture note distributed with MTH2051; local source course-lecture-notes.pdf. ↩ [2] M. U. School of Mathematics, “MTH2051: Introduction to Computational Mathematics: Course Lecture Notes and Study Workbooks,” 2026. Monash University course materials and study workbooks, Semester 2, 2026. ↩ [3] R. L. Burden and J. D. Faires, Numerical Analysis , 9th ed. Brooks/Cole, Cengage Learning, 2011. ↩
评论