为什么要研究线性代数
设想正在校准一个有两个控制量、两个观测量的系统。调节一个控制量,往往会同时影响两个观测量;想得到指定结果,不能只盯着其中一个数字。
先构造一个简单模型。所有量都表示相对于基准的变化,因此可以为正,也可以为负:
| 单独施加的输入变化 | 第一个观测量的变化 | 第二个观测量的变化 |
|---|---|---|
| 控制量 A 增加一单位 | ||
| 控制量 B 增加一单位 |
现在希望观测量分别变化 和 ,两个控制量应该怎样调?问题已经不只是“算一个数”,而是同时满足多个彼此耦合的条件。
我们先作两个建模假设:把某个输入放大 倍,其响应也放大 倍;把两个输入同时施加,响应等于各自响应之和。于是调节量 要满足
就是一组解。但比这道计算更值得追问的是:换一个目标还会有解吗?同一个目标会不会对应多种输入?如果两个控制量产生的响应恰好互为倍数,第二个控制量究竟增加了什么能力?
这就是线性代数的一个入口:把多个量作为整体处理,研究它们怎样组合、哪些组合可行,以及怎样从结果反求组合方式。 同一套结构也能用来描述多个力的合成、信号的叠加、联立方程和图像的线性处理。几何图形帮助我们看见结构,但不是研究的唯一目的。
“线性”是一项假设,不是给数字排成列就自动成立
上述模型允许叠加,是因为我们明确假设响应保持加法与缩放。真实装置可能出现饱和、阈值或输入之间的相互作用,届时这个模型就不再精确;有些系统只在某个工作点附近适合用线性近似。
例如,规则 就不保持缩放:第一输入加倍时,第一输出变为四倍。即使输入与输出都能写成数字列,也不能因此把这个规则称为线性。
这章先研究线性结构本身。我们会把“一个输入对应的一整组响应”叫作向量,把组合它们的实数叫作标量,然后回答三类问题:
- 表示:怎样用已知对象组合出一个目标?
- 存在性:哪些目标能表示,哪些不能?
- 唯一性:不同的系数是否可能表示同一个目标?
本章标量默认取实数,需要实数运算、简单方程和集合与函数的基础。MIT 的线性代数课程提供线性无关、基与维数的配套讲解[1][1] G. Strang, “Independence, Basis and Dimension,” 2011. MIT OpenCourseWare, 18.06SC Linear Algebra, Fall 2011. https://ocw.mit.edu/courses/18-06sc-linear-algebra-fall-2011/pages/ax-b-and-the-four-subspaces/independence-basis-and-dimension/。
向量描述什么,坐标又描述什么
第一个控制量产生的响应可以记作 。把这对数字画成“向右两格、向上一格”的箭头,就得到向量
作为位移,它没有固定的起点。同样的移动可以从原点开始,也可以从别处开始;平移箭头不会改变这个位移。把箭头起点放在原点,只是方便观察。
坐标则记录:在已经选定的坐标轴、单位和基准方向下,这个位移怎样分解。改变基准方向,同一个几何向量的坐标可以改变。后续讨论基与坐标时会看到具体例子。
对于正整数 , 是所有实数有序 元组的集合。本章通常将元素写成列向量:
两个坐标向量相等,当且仅当对应分量分别相等。
这里选定的是一种具体模型。以后,多项式、函数和矩阵也可以成为向量,只要相应的加法与数乘满足向量空间公理。因此,“向量一定是空间中的箭头”太窄;“向量一定是一串数据”也没有说明运算结构。
在数据应用中,把身高、年龄等数值排成向量,是选择了一个表示方式。是否适合直接相加、怎样处理不同单位,仍需要由具体问题决定。
点的位置与点之间的位移
坐标都写成数字对,容易让人把点和向量混为一谈。点 指定一个位置,点 指定另一个位置。从 到 的位移为
它表示向右三单位、向下一单位。若把两个点都平移 ,新位置是 与 ,相减仍得 。位移不依赖这两个点在平面上的绝对位置。
选定原点 后,点 可以用位置向量 表示。这样便能用同一个数字对记录点与向量,但它们承担的角色仍然不同。移动原点会改变点的位置坐标,却不会改变两个点之差所表示的位移。
向量相加与“点加位移”都有清楚含义:前者合成两次移动,后者得到移动后的点。直接把两个点的坐标相加,则依赖原点。若想描述与原点无关的中点,应写
两个系数之和为一,使原点改变带来的偏移恰好只出现一次。这也是仿射组合与一般线性组合需要区分的原因。
三维与更多分量没有引入新的运算
三维向量 多记录一个分量。例如
再增加分量时,计算规则仍然逐项进行。四维状态可以记录四个路口的净流量,不需要先想象一个四维箭头才能计算。不过,分量必须按照相同顺序、相同含义来对齐:不能把一个向量的温度分量与另一个向量的压力分量直接相加。
两种基本操作:相加与数乘
同维向量按分量相加,实数按分量相乘。例如,取
则
几何上,相加就是接着走:先走一个位移,再把另一个箭头的起点平移到前一个箭头的终点。数乘则改变长度;负系数还会反转方向。对于非零向量,乘以 后长度变为原来的 倍;乘以零得到零向量。
零向量 表示不移动, 是抵消 的反向位移。不要混淆标量 与零向量:两者在运算中扮演的角色不同。
给定同一空间中的有限个向量 ,以及任意实数 ,表达式
称为这些向量的线性组合, 称为系数。
例如,用前面的两个向量,
这个交互图需要启用 JavaScript。
先取 a=2、b=1,再修改目标;切换为线性相关后,把目标放到直线上,最后尝试“保持结果,换一组系数”。观察可达性与唯一性怎样分别改变。
静态图:缩放与相加
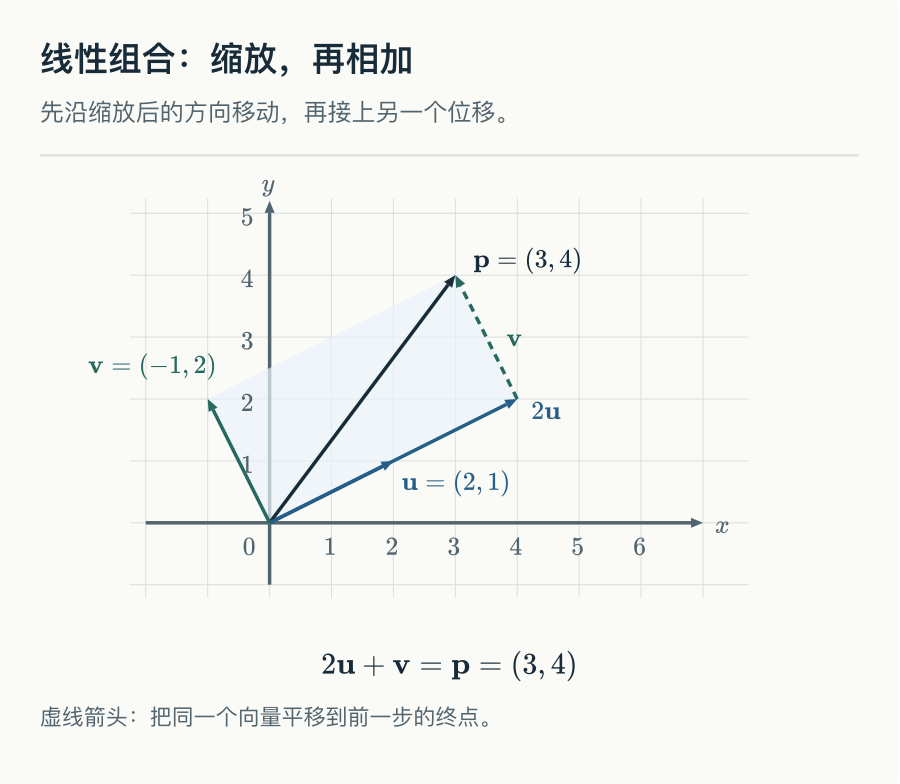
先走到 ,再走一次 ,终点就是 。虚线箭头表示平移后的同一个位移,不是额外的一种运算。
系数允许为负数、零和非整数,也不要求总和为一。例如 也是线性组合。若另加“系数非负且和为一”的限制,得到的是凸组合,见后面的练习;那是不同的问题。
沿这些方向,究竟能到哪里
一个非零向量只能给出一条直线
让 遍历所有实数, 的终点遍历一条经过原点的直线。对于 ,这条线满足 。
正系数与负系数让我们沿两个相反方向延伸,任意实系数则允许到达中间的所有位置。如果只允许整数系数,会得到一些离散点,而不是整条直线。若给定向量就是零向量,则只能到达原点。
怎样从目标反求系数
求线性组合的系数时,不能只看箭头“似乎能拼出来”。例如希望
就逐分量比较。先用第二个方程 得到 ,代入第一个方程:
再代回得到 。这样同时回答了存在性和唯一性:对任意目标,公式都有定义;而任何一组解都必须等于这两个数。
若两个方向相关,例如第二个是 ,比较分量会得到
第一式左侧是第二式的两倍,因此右端也必须满足 。若不满足,没有任何系数能补救;若满足,两式实际上只限制 ,并未分别确定 。所以“无解”与“多解”可以来自同一对方向,只是目标不同。
这里仍记 、,相关方向为 。目标 不满足 ,所以不能由 组合出来。
静态对比:平面与直线
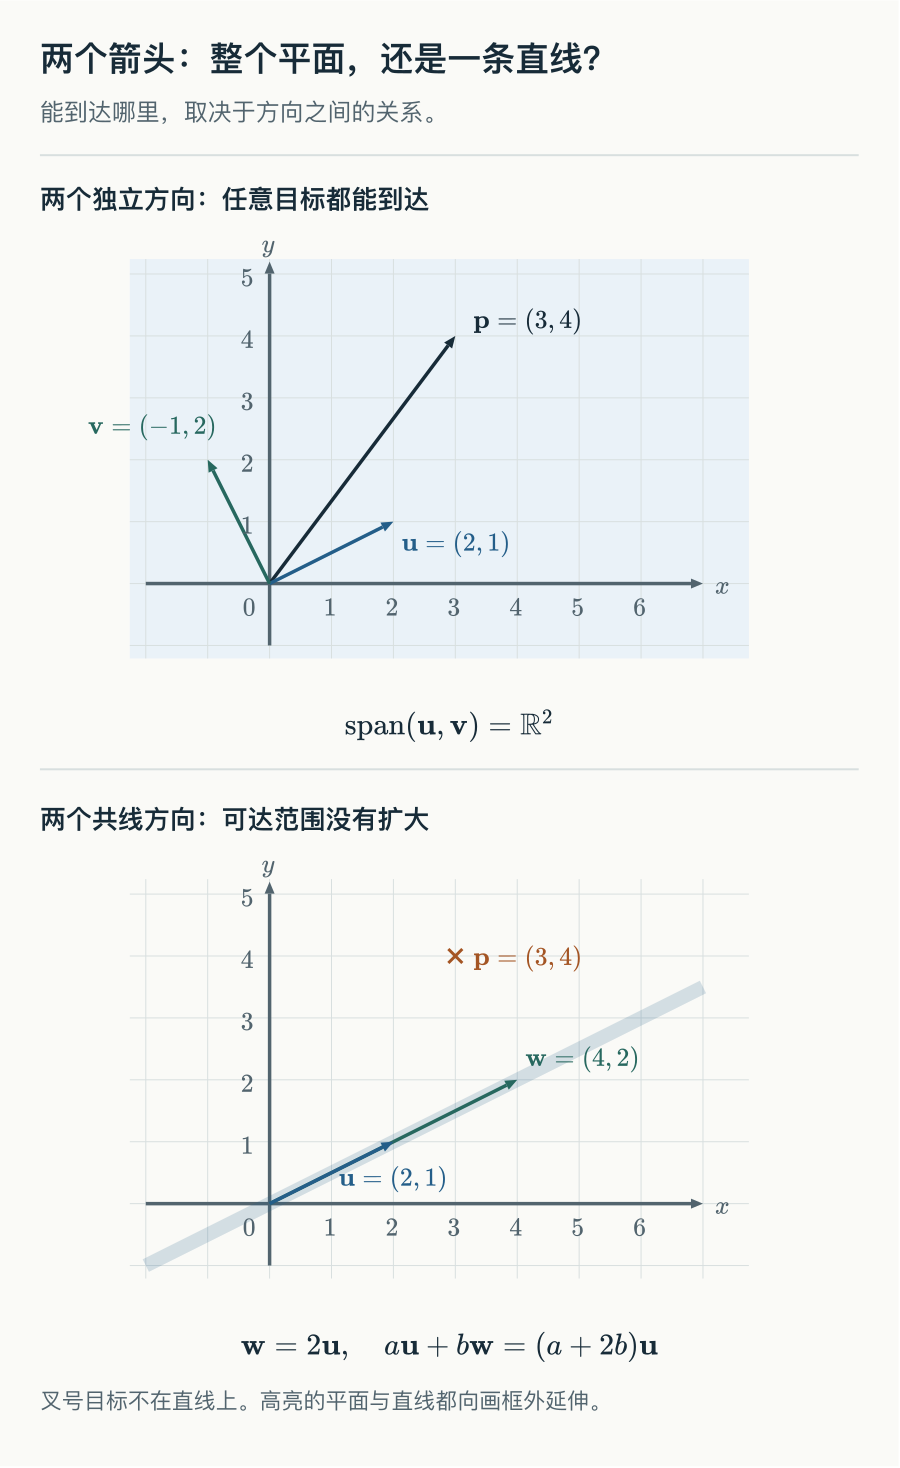
上图中的阴影表示平面,下图只高亮一条直线;两者都向画框外继续延伸。决定可达范围的是方向之间的关系,不是箭头数量。
给可达范围一个名称:张成
向量 的所有实线性组合构成的集合,记为
称这些向量张成这个集合,也把该集合称为它们的生成子空间。
因此,“张成”只是把前面“所有能到达的位置”用一个术语概括起来:前一对向量张成 ,后一对只张成一条直线。
这里一直使用实系数,换一个标量范围,答案可能不同。例如,把复数看作实向量空间时, 只张成实轴, 才张成整个复平面;允许复系数时, 单独就能张成 。
张成的是直线、平面,还是更小的集合
在三维中,取 与 ,则
每个结果都满足 。反过来,只要某点满足这个等式,取 就能表示它。因此两向量张成的恰好是这个过原点的平面。
“每个组合都满足某个条件”和“满足条件的每个目标都能组合出来”是两个方向。只证明第一个方向,通常只能说明张成集合包含在某个平面内,还不能证明两者相等。
若再加入 ,因为 ,可达范围没有增加。若加入 ,则
于是整个三维空间都可达。增加一个向量是否有用,要看它是否已经在原来的张成集合中。
冗余方向与唯一表示
若第二个方向满足 ,则目标 既可以用系数 表示,也可以用 表示。因为 ,改变系数可以相互抵消。
前面的不共线方向则给每个目标唯一的系数。这种“没有冗余”的性质叫作线性无关。先区分两个问题:张成回答目标能否到达,线性无关回答可达目标的系数是否唯一。一般定义、证明,以及基与维数,将在向量空间一章展开。
与矩阵、方程组的连接
把给定向量并排放成矩阵的列,就得到
矩阵乘以系数列,正是取各列的线性组合:
因此,方程 问的是“这些列能否组合出目标,系数是什么”。目标在列的生成子空间中,方程才有解;这些列线性无关时,解若存在就唯一。
接下来先在矩阵与复合中建立矩阵运算,再用线性系统与消元处理更多输入和观测量。
练习
先判断题目是在问“能否到达”还是“能否唯一表示”,再动手计算。
对本章的 、,计算 ,并说明负系数的几何含义。
解答
结果为 。先把 缩短为一半,再加上与 反向、等长的位移。
把 和 分别表示为 。
解答
代入系数公式,分别得到 与 。第二个例子也说明,仅允许整数系数会漏掉平面中的点。
给定 、。 与 哪个可达?写出前者的全部系数。
解答
可达,全部系数满足 ,即 ,其中 。 不满足 ,不可达。
令 且 。所有 组成什么图形?它与允许任意实系数时有什么区别?
解答
令 ,则表达式为 ,其中 ,得到连接两个向量终点的闭线段。去掉这两个限制后,才得到它们张成的整个平面。
把 同时平移任意向量 。证明两点的位移不变,但位置向量一般改变。
解答
新位移为 。若仍使用原来的原点,两个位置向量都增加 。这把位置与相对变化区分开来。
判断 与 是否属于 。
解答
第一个满足 ,系数为 。第二个不满足这个条件,因此不可达。不能因为给出两个三维向量,就认为可以到达任意三维目标。
参考文献
- [1] G. Strang, “Independence, Basis and Dimension,” 2011. MIT OpenCourseWare, 18.06SC Linear Algebra, Fall 2011. https://ocw.mit.edu/courses/18-06sc-linear-algebra-fall-2011/pages/ax-b-and-the-four-subspaces/independence-basis-and-dimension/ ↩
评论